
+
<
>
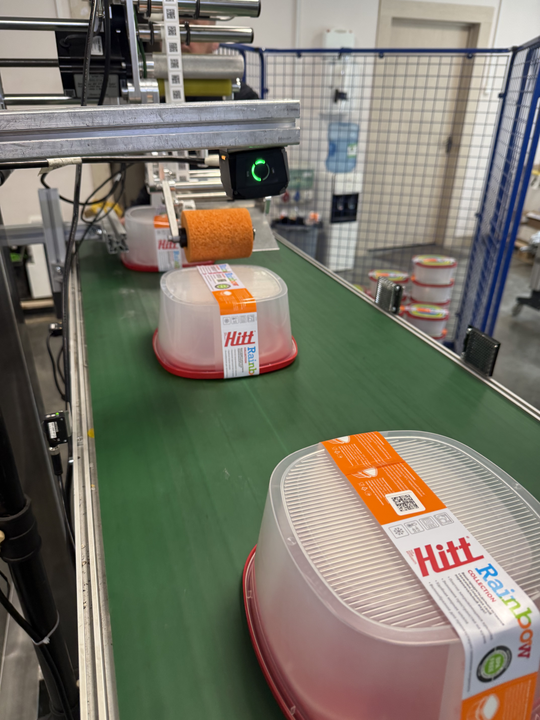
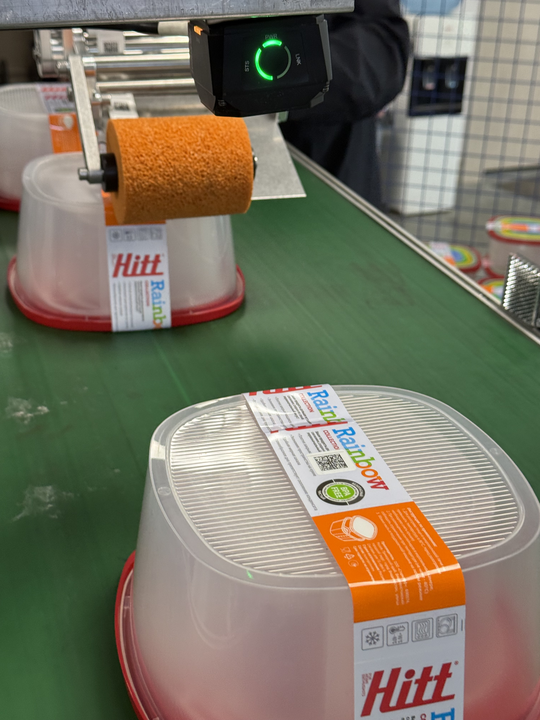
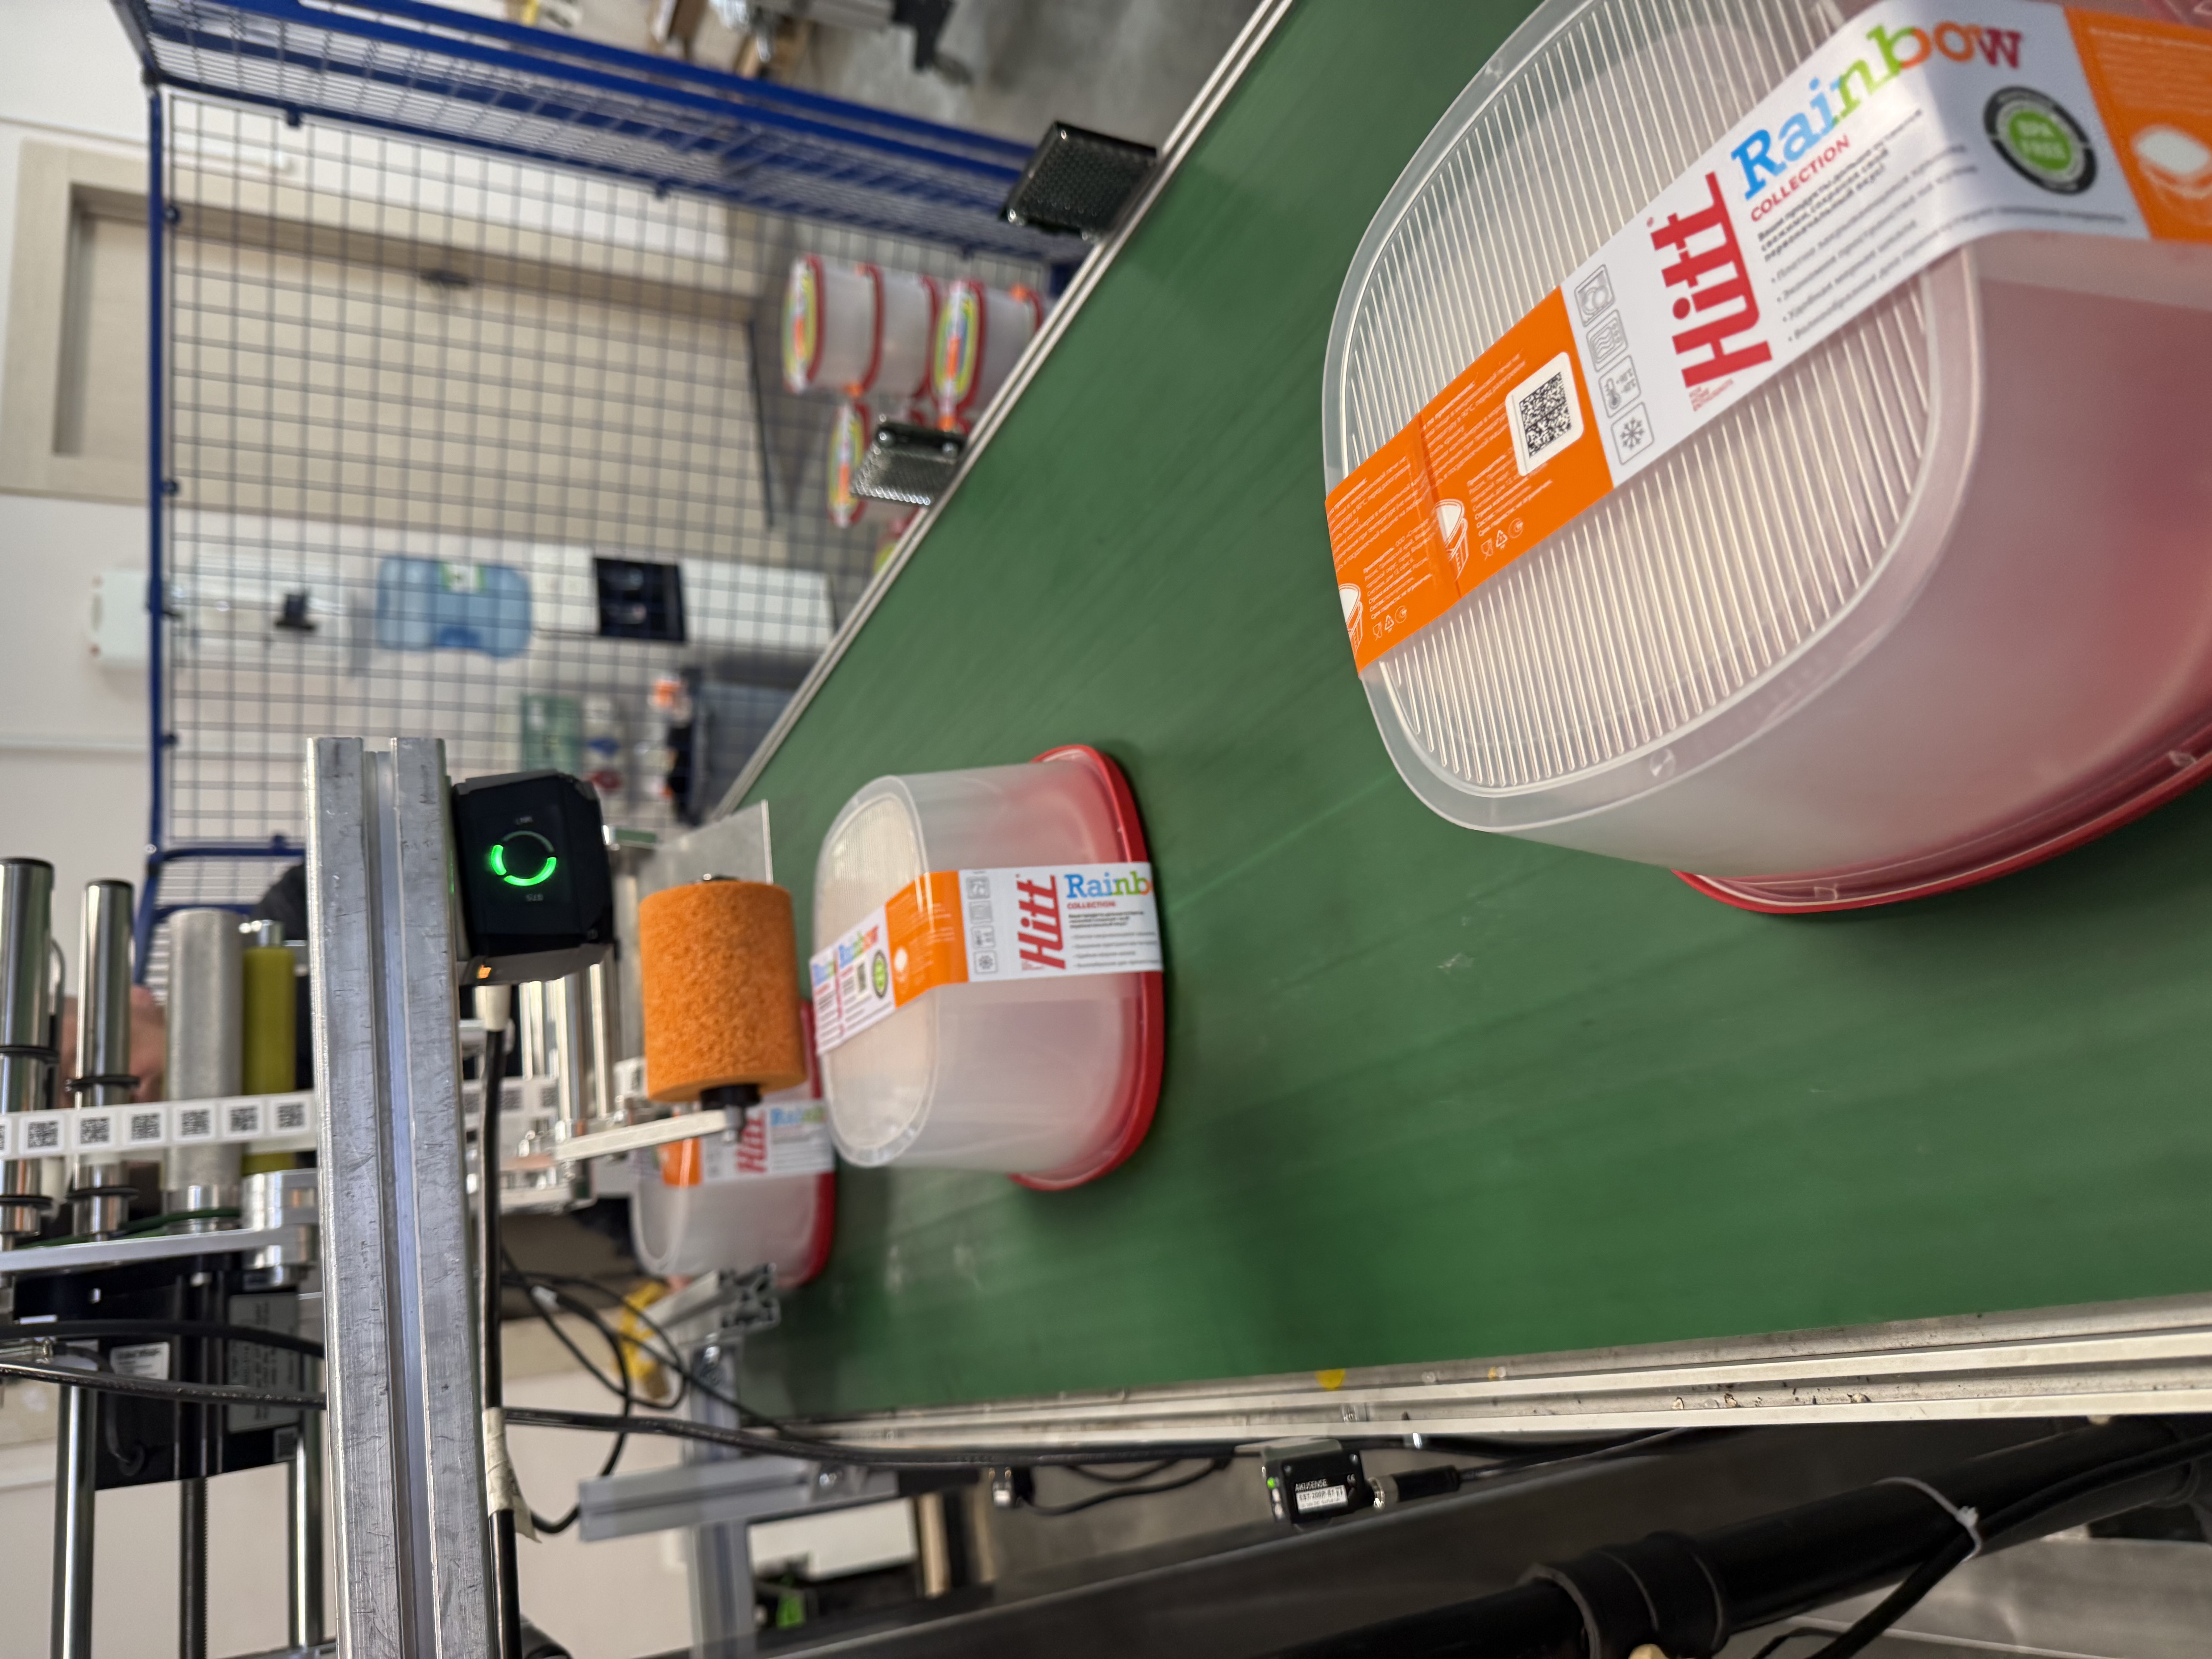
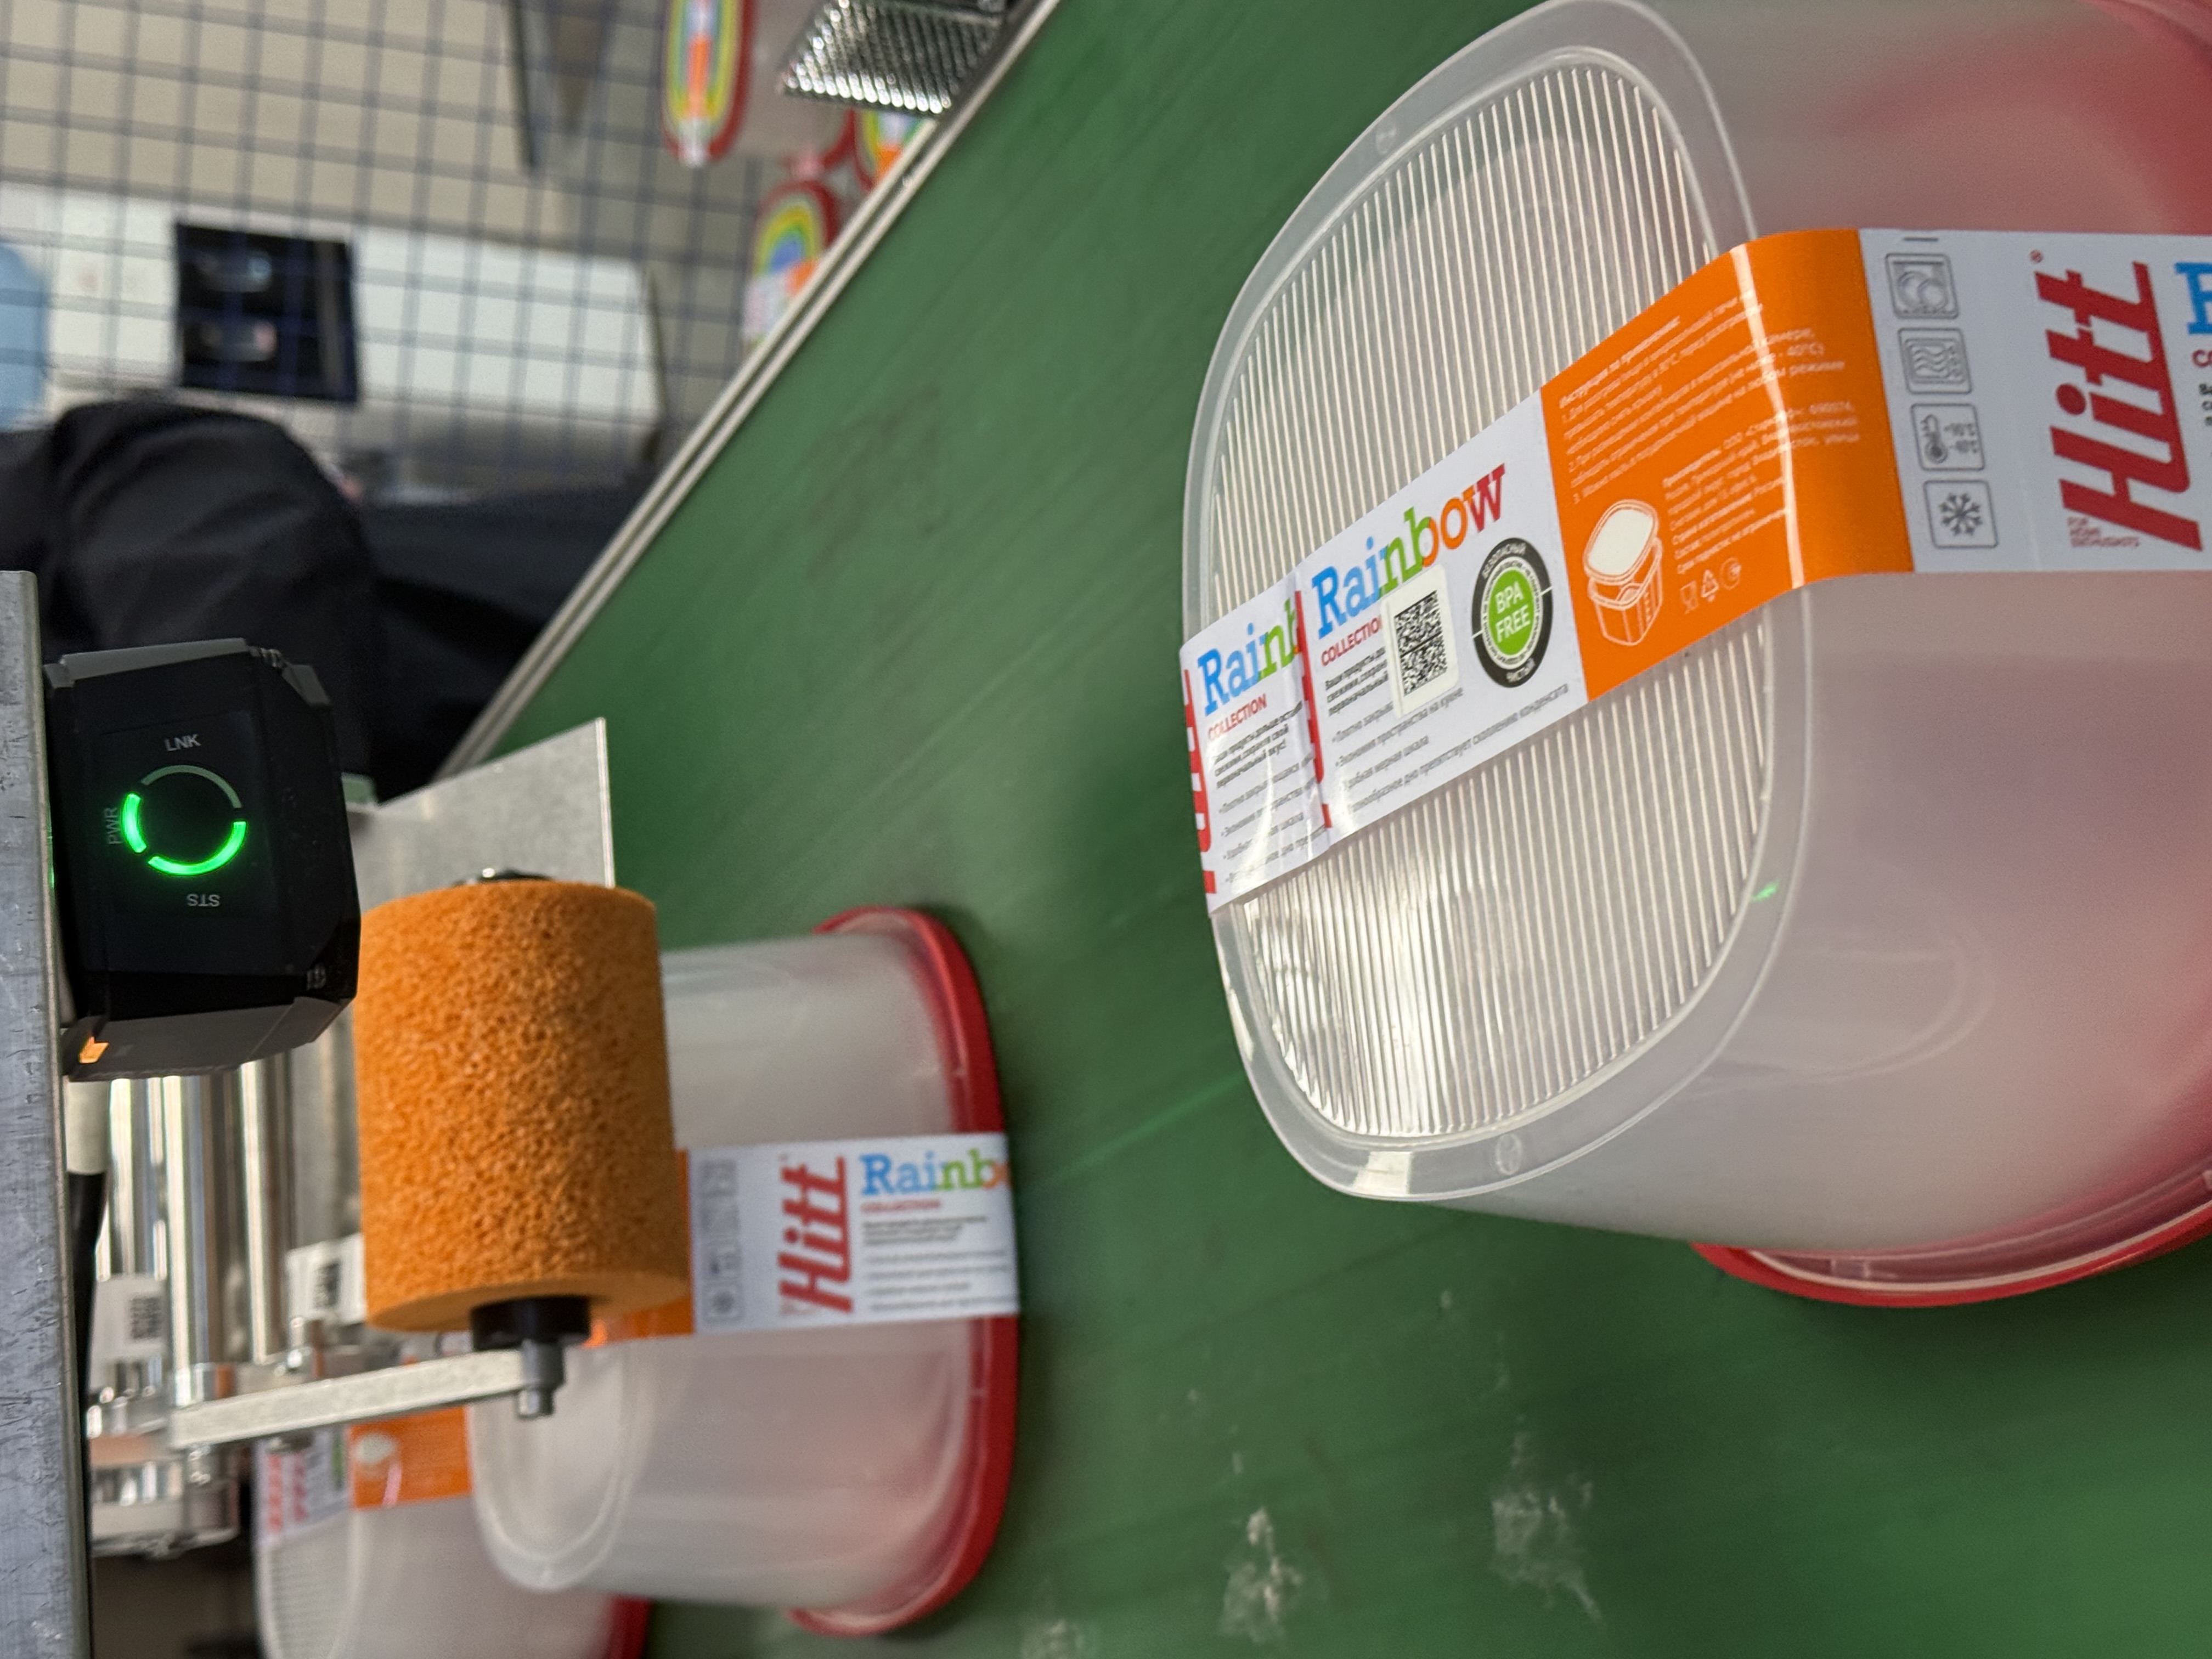
Провели эксперимент по сериализации и агрегации на линии с пластиковыми контейнерами.
На конвейер заказчика была установлена камера Hikrobot 3013 для сериализации продукции, пневматический механизм отбраковки, установлен шкаф управления.Автоматический аппликатор АРНИ А-150 наносил коды. Для автоматической агрегации был установлен сканер Mindeo, который считывал нанесённые коды.
После успешного нанесения и считывания кода, контейнер по конвейеру проезжал дальше на приемный стол, где уже производилась агрегация, оператор вручную подносил контейнер к сканеру и после сканирования укладывал в короб, агрегация производилась по математическому счету.
У ВАС ПОХОЖАЯ ЗАДАЧА? ОСТАВЬТЕ ЗАЯВКУ И МЫ РАСЧИТАЕМ ПРОЕКТ
Нажимая на кнопку, вы даете согласие на обработку персональных данных
Похожие проекты
Маркировка Честный знак.
Упакованная вода
:
Проектирование и внедрение системы печати, нанесения, считывания DM-кода Честный знак
Республика Башкортостан
2022
Маркировка Честный знак.
Ветеринарные препараты
,
Корма для животных
:
Проектирование и внедрение системы маркировки на предприятии ООО "ВЕДА"
Московская область
2024
Маркировка Честный знак.
Упакованная вода
:
Проектирование и внедрение системы считывания DM-кода
Астраханская область
2021
Маркировка Честный знак.
Молочная продукция
:
Проектирование и внедрение системы считывания DM-кода. Республика Татарстан
Республика Татарстан
2022
Маркировка Честный знак.
Упакованная вода
:
Проектирование и внедрение рабочего места считывания групповой маркировки, на трех заводах группы компаний
Саратовская область
2025
Маркировка Честный знак.
Упакованная вода
:
Внедрение на предприятии системы маркировки
Тюменская область
Маркировка Честный знак.
Безалкогольные напитки
:
Проектирование и внедрение системы по нанесению и считыванию DataMatrix кода, нанесению и контролю наличия этикетки на упаковке
Самарская область
2023
Маркировка Честный знак.
Растительные масла
:
Внедрение на предприятии системы маркировки DataMatrix кода на единичной продукции
Республика Татарстан
2024
Маркировка Честный знак.
Бакалейная продукция
:
СИСТЕМА НАНЕСЕНИЯ И СЧИТЫВАНИЯ МАРКИРОВКИ. СЕРИАЛИЗАЦИЯ. Товарная группа – бакалея. Соусы
Оренбургская область
2025
Маркировка Честный знак.
Растительные масла
:
Внедрение системы маркировки Честный знак, ООО "ВГМЗ САРЕПТА"
Волгоградская область
2024
Маркировка Честный знак.
Моторные масла
:
СИСТЕМА СЧИТЫВАНИЯ МАРКИРОВКИ. СЕРИАЛИЗАЦИЯ. АГРЕГАЦИЯ.
Калужская область
2025
Маркировка Честный знак.
Бакалейная продукция
:
Проект по внедрению системы маркировки в товарной группе «Бакалея». Соус
Московская область
2025
Маркировка Честный знак.
Средства гигиены
:
Эксперимент в г. Пензе. Маркировка туалетной бумаги
Пенза
2026
Маркировка Честный знак.
Бакалейная продукция
:
Проект по сериализации в товарной группе «Бакалея»
Волгоград
2025
Маркировка Честный знак.
Товары для дома
:
Эксперимент по маркировке в товарной группе «Товары для дома»
Новгородская область
2025
Маркировка Честный знак.
Молочная продукция
:
Проектирование и внедрение системы маркировки и прослеживания молочной продукции DM-кода Честный знак.
Ульяновская область
2021
Маркировка Честный знак.
Консервированные продукты
:
Внедрение системы маркировки на предприятии ООО "Домат-Д"
Белгородская область
2024
Маркировка Честный знак.
Упакованная вода
:
Проектирование и внедрение системы считывания DM-кода
Самара
2021
Маркировка Честный знак.
Средства гигиены
:
Внедрение системы на производство воды
Рязанская область
2026
Маркировка Честный знак.
Средства гигиены
:
Эксперимент по маркировке товарной группы «Средства гигиены»
Набережные Челны
2026
Маркировка Честный знак.
Растительные масла
:
Внедрение системы маркировки на предприятии масла. Сериализация и агрегация
Московская обл., г. Чехов
2026
Маркировка Честный знак.
Шины и покрышки
:
Проведение эксперимента по маркировке в товарной группе «Шины и покрышки»
Тольятти
2026
Маркировка Честный знак.
Медицинские изделия
:
Маркировка ватных палочек и салфеток
Рязанская область
2026
Маркировка Честный знак.
Бакалейная продукция
:
Внедрение системы маркировки на производство муки
Самарская область
2026
Маркировка Честный знак.
Сладости
:
Маркировка рулетов, пирогов и пирожных. Лазерные и термотрансферные принтеры. Перемотчик. Пролистыватель
Московская область, г. Чехов
2025
Маркировка Честный знак.
Бакалейная продукция
:
Маркировка товарной группы бакалея. Сериализация.
None
2025
Маркировка Честный знак.
Бакалейная продукция
:
Маркировка товарной группы бакалея. Сериализация.
Республика Хакасия
2025
Маркировка Честный знак.
Смазочные материалы
:
Маркировка Честный знак. Агрегация. Смазочные материалы
Московская область
2025
Маркировка Честный знак.
Упакованная вода
:
Агрегация воды с 4 постами
Самарская область
2025
Подобрать оборудование

Самара, ул. 22 Партсъезда, 207 оф. 3, 1 этаж
8 (846) 233-70-73
политика конфиденциальности
пользовательское соглашение
Продвижение и разработка
сайта lemurteam.ru
